Vectores y operaciones vectoriales
Objetivos de aprendizaje
- Calcular las componentes cartesianas de un vector, dadas su magnitud y dirección.
- Calcular la magnitud y dirección de un vector, dadas sus componentes cartesianas.
- Interpretar direcciones cardinales y relacionarlas con ángulos polares.
- Realizar distintas operaciones vectoriales: suma y resta de vectores, multiplicación de un vector por un escalar, producto escalar.
En la sesión anterior aprendimos qué es un vector, cómo representarlo con flechas y cómo sumarlo y restarlo por componentes. Esas operaciones son apenas el comienzo. Los vectores aparecen por todas partes en la física: describen fuerzas, velocidades, campos eléctricos y magnéticos, y muchas otras cantidades. Para modelar estos fenómenos necesitamos herramientas más potentes.
En esta sesión ampliaremos nuestro arsenal vectorial con dos operaciones nuevas y de enorme importancia física: el producto escalar (o producto punto) y el producto vectorial (o producto cruz). Antes de llegar ahí, sin embargo, necesitamos dominar una habilidad práctica que usaremos una y otra vez: expresar direcciones con los puntos cardinales.
Direcciones cardinales
Sección titulada «Direcciones cardinales»Hasta ahora hemos medido direcciones con ángulos respecto al eje positivo, creciendo en sentido antihorario. Ese es el sistema de medición angular polar y funciona perfectamente en problemas de libro de texto. Pero en la vida cotidiana, nadie dice “el supermercado está a ”; decimos “está al noreste”.
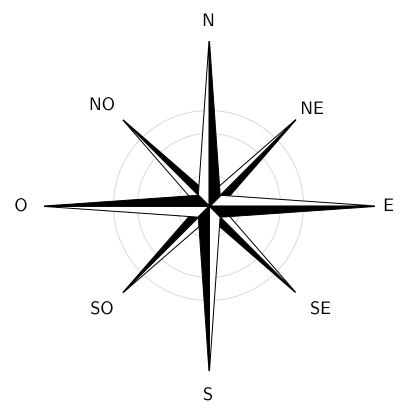
Los puntos cardinales son las cuatro direcciones principales de la navegación:
| Punto cardinal | Símbolo | Referencia | En un plano cartesiano |
|---|---|---|---|
| Norte | N | Hacia arriba | Eje positivo |
| Sur | S | Hacia abajo | Eje negativo |
| Este | E | A la derecha | Eje positivo |
| Oeste | O | A la izquierda | Eje negativo |
A partir de estos cuatro puntos surgen las direcciones intermedias: noreste (NE), sureste (SE), noroeste (NO) y suroeste (SO). Para direcciones más precisas se combina un punto cardinal con un ángulo. La convención es:
- Si la ubicación está en el primer o segundo cuadrante (mitad norte), se toma el Norte como referencia.
- Si la ubicación está en el tercer o cuarto cuadrante (mitad sur), se toma el Sur como referencia.
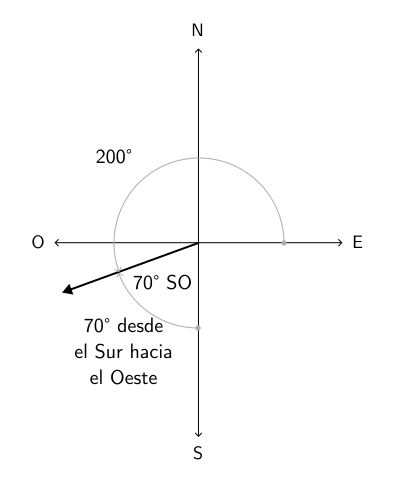
Por ejemplo, la dirección ” SO” significa: partiendo del Sur, girar hacia el Oeste. De forma equivalente, en ángulo polar sería .
De manera similar, la dirección ” NE” significa: partiendo del Norte, girar hacia el Este.
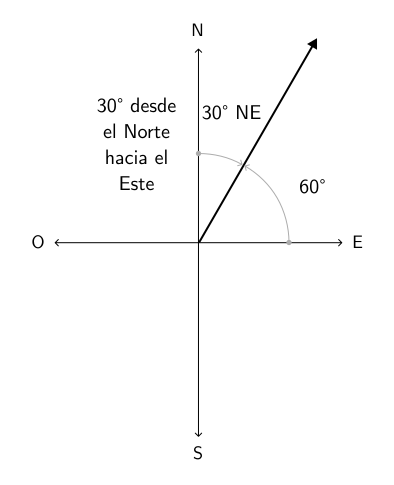
Ejemplos de conversión entre direcciones cardinales y ángulos polares
| Dirección cardinal | Descripción | Ángulo polar equivalente |
|---|---|---|
| NE | Desde el N, girar hacia el E | |
| SE | Desde el S, girar hacia el E | |
| NO | Desde el N, girar hacia el O | |
| SO | Desde el S, girar hacia el O |
Pon a prueba tu conocimiento
-
Una persona camina en dirección NO. Si expresamos esta dirección como un ángulo polar medido desde el eje positivo, ¿cuál es el valor correcto?
-
Un barco navega en dirección SE. ¿Cuál es el ángulo polar equivalente?
Notación polar y cartesiana: un repaso
Sección titulada «Notación polar y cartesiana: un repaso»Recordemos que un vector se puede expresar de dos formas equivalentes:
- Notación polar: se especifica la magnitud y la dirección :
- Notación cartesiana: se especifican las componentes , (y en 3D):
La conversión entre ambos sistemas se realiza con las fórmulas que ya conocemos:
| De cartesiano a polar | De polar a cartesiano |
|---|---|
En dos dimensiones, es el ángulo respecto al eje positivo. Hay que prestar atención al cuadrante: la calculadora devuelve valores entre y , así que si el vector está en el segundo o tercer cuadrante (), hay que sumar al resultado.
En el gráfico superior, observa los tres puntos. El punto está en el primer cuadrante, así que su ángulo polar es directo: . El punto está en el segundo cuadrante: su ángulo polar es . Y el punto está en el tercer cuadrante, con un ángulo de (equivalente a SE).
Vectores en tres dimensiones
Sección titulada «Vectores en tres dimensiones»Hasta ahora hemos trabajado en un plano (2D), pero el mundo real tiene tres dimensiones espaciales. Para describir vectores en 3D añadimos un tercer eje, el eje , perpendicular al plano . El vector unitario en esta dirección es .
Un vector de posición en 3D se escribe:
y su magnitud se calcula extendiendo el teorema de Pitágoras:
Ejemplo — magnitud de un vector en 3D
Un dron despega del origen y se desplaza hasta la posición . ¿A qué distancia del punto de partida se encuentra?
El dron está a de su punto de partida.
Producto de un escalar por un vector
Sección titulada «Producto de un escalar por un vector»La operación más sencilla con vectores es multiplicarlos por un número (escalar). Si es un escalar y es un vector, entonces:
El escalar multiplica cada componente. Geométricamente, esto tiene dos efectos:
- Si : el vector se “estira” (su magnitud aumenta).
- Si : el vector se “encoge”.
- Si : el vector se invierte (apunta en sentido contrario).
La nueva magnitud es .
Ejemplo — la segunda ley de Newton
La fuerza neta sobre un cuerpo de masa es:
Por la segunda ley de Newton, , la aceleración es:
Aquí multiplicamos el vector fuerza por el escalar , y cada componente se reduce a la décima parte.
Producto escalar (producto punto)
Sección titulada «Producto escalar (producto punto)»El producto escalar, también llamado producto punto, es una operación que toma dos vectores y produce un escalar (un número). Se denota con un punto entre los vectores: .
Definición por componentes
Sección titulada «Definición por componentes»En notación cartesiana, el producto punto se calcula sumando los productos de las componentes correspondientes:
Es decir: componente por componente , más componente por componente , más componente por componente .
Definición geométrica
Sección titulada «Definición geométrica»Existe una forma alternativa, igualmente importante, que involucre el ángulo entre los dos vectores:
donde y son las magnitudes, y es el ángulo entre ellos (medido de cola a cola, ).
Esta fórmula nos permite despejar el ángulo entre dos vectores cualesquiera:
Propiedades del producto punto
Sección titulada «Propiedades del producto punto»- Conmutativo:
- Distributivo:
- Ortogonalidad: Si y ninguno es el vector nulo, entonces los vectores son perpendiculares (, pues ).
Ejemplo — ángulo entre dos vectores
Considere los vectores:
Primero calculamos el producto punto:
Luego las magnitudes:
Finalmente, el ángulo:
Aplicación física: el trabajo mecánico
Sección titulada «Aplicación física: el trabajo mecánico»El producto punto no es una curiosidad matemática; describe una de las cantidades físicas más importantes: el trabajo. Cuando una fuerza actúa sobre un objeto que se desplaza una distancia , el trabajo realizado es:
donde es el ángulo entre la fuerza y el desplazamiento. Note algo crucial: si la fuerza es perpendicular al desplazamiento (), el trabajo es cero. Por ejemplo, si cargas un libro horizontalmente, la fuerza de gravedad (vertical) no realiza trabajo sobre él.
Cosenos directores
Sección titulada «Cosenos directores»El producto punto con los vectores unitarios nos permite hallar los ángulos que un vector forma con cada eje. Estos ángulos , , se llaman ángulos directores, y sus cosenos se conocen como cosenos directores:
Una propiedad útil de los cosenos directores es:
Producto vectorial (producto cruz)
Sección titulada «Producto vectorial (producto cruz)»Mientras que el producto punto produce un escalar, el producto vectorial o producto cruz produce un vector. Se denota con una equis: .
Definición por componentes
Sección titulada «Definición por componentes»Para vectores en 3D:
Una forma de recordar este patrón es mediante el determinante de una matriz:
Definición geométrica
Sección titulada «Definición geométrica»El resultado de es un vector con las siguientes características:
- Magnitud: es proporcional al seno del ángulo entre los vectores:
Geométricamente, esta magnitud equivale al área del paralelogramo que se forma con y como lados adyacentes.
- Dirección: el vector resultante es perpendicular al plano que contiene a y . La orientación (hacia arriba o hacia abajo) se determina con la regla de la mano derecha: si curvas los dedos de tu mano derecha desde hacia , tu pulgar apunta en la dirección de .
Propiedades del producto cruz
Sección titulada «Propiedades del producto cruz»- NO es conmutativo: (el orden importa; cambia el sentido).
- Vectores paralelos: si y son paralelos (), entonces (pues ).
- Vectores perpendiculares: si , la magnitud es máxima: .
Ejemplo — cálculo del producto cruz
Dados y :
Podemos verificar que este vector es perpendicular tanto a como a calculando los productos punto (deben dar cero).
Aplicación física: el torque
Sección titulada «Aplicación física: el torque»El producto cruz describe otra cantidad física fundamental: el torque (o momento de fuerza). Cuando aplicas una fuerza a una llave o una puerta, a una distancia del eje de giro, el torque producido es:
Si el eje de giro se mantiene fijo (por ejemplo, el eje ), la magnitud del torque es:
donde se conoce como brazo de palanca: es la distancia perpendicular desde el eje de giro hasta la línea de acción de la fuerza.
Pon a prueba tu conocimiento
-
El producto punto de dos vectores perpendiculares es igual a:
-
El producto cruz de dos vectores paralelos tiene magnitud:
-
¿Cuál de las siguientes cantidades físicas se calcula con un producto punto?
-
El vector resultante del producto cruz es perpendicular a:
Resumen de operaciones vectoriales
Sección titulada «Resumen de operaciones vectoriales»| Operación | Resultado | Fórmula (componentes) | Fórmula (geométrica) |
|---|---|---|---|
| Escalar × Vector | Vector | Magnitud: | |
| Suma / Resta | Vector | Regla del paralelogramo | |
| Producto punto | Escalar | ||
| Producto cruz | Vector | Ver fórmula de componentes | Magnitud: |
Estas cuatro operaciones son la base del cálculo vectorial que usaremos durante todo el curso. En las próximas semanas las aplicaremos al estudio del movimiento, las fuerzas, la energía y el momento angular. Domínalas ahora y te serán naturales más adelante.